Ce que vous trouverez dans cet article
Le secteur de la robotique intelligente vient de vivre une secousse silencieuse, mais déterminante. Loin des démonstrations spectaculaires de saltos arrière ou de manipulations d’objets fragiles en laboratoire, c’est sur le terrain du droit et de l’ingénierie logicielle que la véritable révolution industrielle s’organise. Avec l’entrée en vigueur officielle de la norme nationale GB/T 47245—2026, intitulée General Architecture of Robot Intelligent Control System, l’industrie chinoise pose les fondations de ce qui pourrait devenir le système d’exploitation universel des machines autonomes de demain.
Ce texte ne se contente pas de fixer des exigences techniques : il orchestre l’alignement stratégique des constructeurs de robots industriels, d’appareils de service et, surtout, d’androïdes humanoïdes. L’enjeu est clair : sortir du bricolage technologique pour basculer dans l’ère de la production de masse.
Le piège de la tour de Babel robotique
Jusqu’à récemment, l’écosystème robotique chinois souffrait d’un mal récurrent : une fragmentation extrême. Chaque constructeur développait son propre système de contrôle intelligent, ses protocoles de communication propriétaires et ses schémas de commande motrice. Si cette diversité favorisait l’expérimentation, elle dressait un mur infranchissable dès qu’il s’agissait de passer à l’échelle.
Pour un intégrateur d’usine ou un logisticien, adopter une flotte hétérogène relevait du cauchemar d’ingénierie :
- Interfaces de programmation (API) incompatibles entre les différents modèles ;
- Recours obligatoire à des couches logicielles intermédiaires instables ;
- Coûts d’intégration multipliés par trois ou quatre à chaque renouvellement de matériel ;
- Maintenance prédictive quasi impossible à centraliser.
En pratique, un bras manipulateur et un robot mobile sur roues ne partageaient aucun langage commun, même lorsqu’ils devaient collaborer sur une même chaîne d’assemblage. L’absence de référentiel commun freinait les investissements massifs des industriels, réticents à s’enfermer dans des écosystèmes fermés. La norme GB/T 47245—2026 arrive précisément pour standardiser l’architecture logique, structurer la hiérarchie des commandes et unifier le traitement des données capteurs.
Les piliers de la norme GB/T 47245—2026
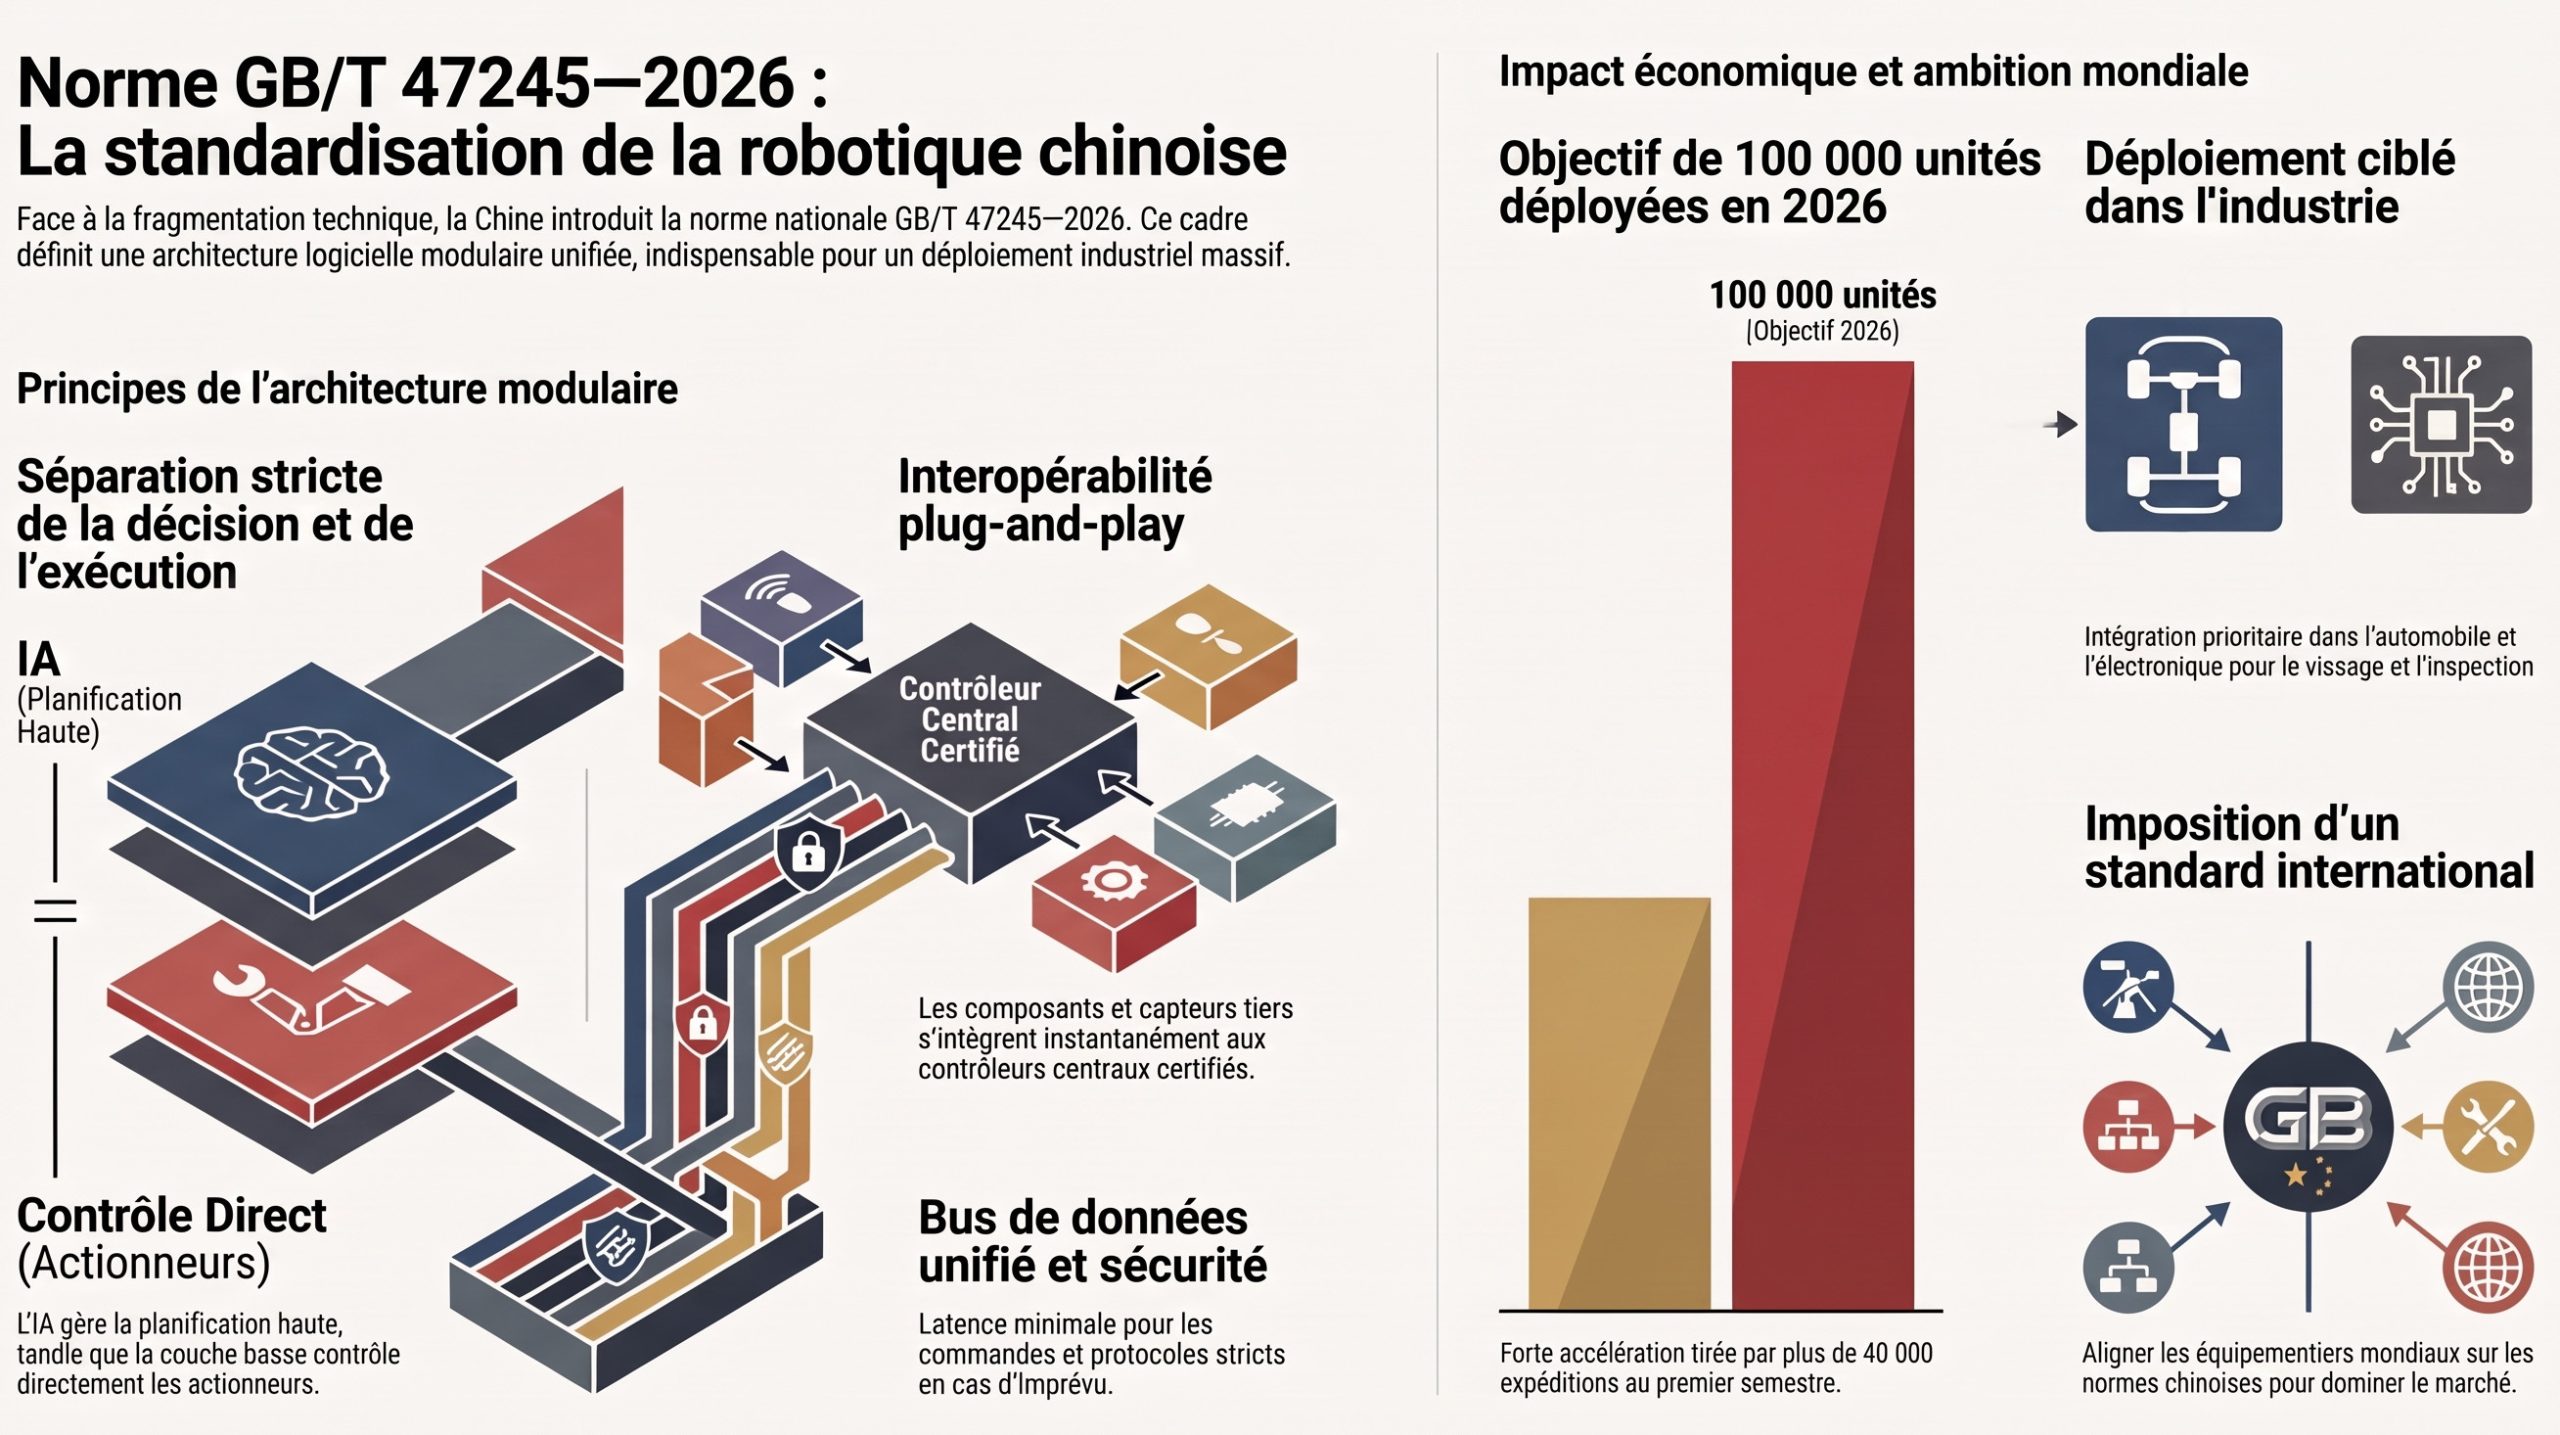
Le texte réglementaire ne dicte pas le code source des fabricants, mais impose une architecture modulaire stricte. L’objectif consiste à séparer clairement la prise de décision de haut niveau (gérée par les modèles d’intelligence artificielle et la vision par ordinateur) de l’exécution de bas niveau (la commande directe des servomoteurs et la cinématique inverse).
+-------------------------------------------------------------+
|              Couche Décisionnelle (IA / VLM)                 |
|       Planification de trajectoire & Compréhension sémantique|
+-------------------------------------------------------------+
                              |
                              v  (Interfaces normalisées GB/T)
+-------------------------------------------------------------+
|              Couche de Contrôle Intelligent                  |
|          Gestion des états, sécurité & rétroaction temps réel|
+-------------------------------------------------------------+
                              |
                              v  (Bus de communication unifié)
+-------------------------------------------------------------+
|              Couche Matérielle (Actionneurs)                 |
|            Moteurs, capteurs de couple, préhenseurs          |
+-------------------------------------------------------------+
Cette structuration modulaire repose sur trois avancées majeures :
- L’interopérabilité plug-and-play : Les équipementiers peuvent concevoir des composants (mains robotiques, capteurs LiDAR, modules de vision stéréoscopique) certifiés conformes, immédiatement reconnus par le contrôleur central d’un châssis concurrent.
- La standardisation des bus de données : Réduction radicale de la latence entre l’inférence de l’algorithme d’apprentissage par renforcement et la réponse physique des membres.
- Le cadre de sûreté de fonctionnement : Définition stricte des protocoles de repli d’urgence lorsque le modèle d’IA rencontre une situation hors distribution.
2026, l’année de l’usine : le cap des 100 000 unités
Cette manœuvre réglementaire sert un calendrier économique millimétré. Les chiffres témoignent d’une accélération brutale : après environ 40 000 unités expédiées au premier semestre, la filière chinoise vise le cap des 100 000 unités déployées à l’échelle nationale d’ici la fin de l’année.
Cette transition rapide marque un tournant historique documenté par les observateurs économiques locaux. Comme le souligne l’analyse détaillée publiée par le média spécialisé 36氪, l’année 2026 s’impose comme la véritable an 1 de la commercialisation industrielle des robots humanoïdes, qui quittent les foires technologiques pour prendre leur premier poste de travail en usine.
Pour franchir ce palier sans créer d’engorgement, l’harmonisation technique était indispensable. Dans le secteur automobile et l’électronique grand public, les lignes de production chinoises intègrent désormais des unités humanoïdes chargées de tâches fastidieuses : vissage de précision, contrôle qualité visuel en environnement exigu ou manutention de composants lourds. Sans une architecture de contrôle standardisée, le coût d’adaptation de chaque robot aux automates programmables existants aurait rendu l’équation financière intenable.
La stratégie sous-jacente : imposer le standard mondial
Au-delà du marché intérieur, la manœuvre de Pékin s’inscrit dans une logique géopolitique de longue haleine. En robotique avancée, la puissance dominante ne sera pas seulement celle qui fabrique les meilleurs moteurs, mais celle qui impose sa norme logicielle.
En validant la norme GB/T 47245—2026, la Chine applique la méthode qui a déjà fait ses preuves dans les batteries de véhicules électriques et le photovoltaïque :
- Créer un marché de volume massif en interne pour casser les coûts de production unitaires ;
- Forcer les fournisseurs mondiaux de composants à s’aligner sur les exigences techniques locales pour accéder au marché chinois ;
- Exporter des solutions clés en main vers les pays émergents et les marchés partenaires, rendant la norme de facto internationale avant même que les instances occidentales (ISO, IEEE) n’aient finalisé leurs propres compromis.
Face aux initiatives américaines privées et fragmentées (menées séparément par Tesla, Figure ou Boston Dynamics), la Chine oppose un bloc unifié où fabricants de processeurs, développeurs d’IA et assembleurs de machines travaillent sur le même socle d’architecture.
Foire aux questions sur la robotique industrielle
Quel est l’impact concret de la norme GB/T 47245—2026 pour les entreprises étrangères ?
Les fabricants européens et américains de capteurs, d’actionneurs ou de logiciels robotiques souhaitant vendre leurs solutions en Chine doivent impérativement aligner leurs interfaces de communication sur cette architecture sous peine de disqualification lors des appels d’offres industriels.
Pourquoi standardiser le contrôle intelligent plutôt que le matériel ?
La morphologie des robots varie selon leur usage (roues, chenilles, bipédie, bras fixes). En revanche, la structure logique qui traite l’information, planifie l’action et commande les articulations partage les mêmes impératifs mathématiques. Standardiser la couche de commande offre une flexibilité maximale tout en éliminant les redondances de code.
Quels secteurs recrutent en priorité ces robots en 2026 ?
L’industrie automobile arrive en tête pour les opérations d’assemblage final, suivie par la logistique d’entrepôt automatisée et la fabrication de semi-conducteurs, où la manipulation d’éléments en salle blanche requiert une répétabilité sans faille.